西武新宿駅で警備ロボット「ペルセウスボット」が実証実験中 11月26日から30日まで


AI監視カメラ搭載警備ロボット「Perseusbot」
AI監視カメラ搭載警備ロボット「Perseusbot(ペルセウスボット)」は、駅構内の安全性向上・駅係員の業務負荷軽減を実現することを目的に4社が共同開発した警備ロボット。駅の定点監視カメラの死角警備を担う。都産技研の平成29年度ロボット産業活性化事業「公募型共同研究開発事業」で開発された。
都産技研の自律移動型の案内ロボットプラットフォーム「Libra(リブラ)」と、屋外移動可能な大型ロボットベース「Taurus(トーラス)」を組み合わせたロボットで、ミドルウェアにはROSを活用している。

対向2輪型の車輪移動ロボット。混雑している人のなかを移動するためとセンサー位置を高くするため、高さ170cm弱となっている
本体サイズは幅610mm×奥行き905mm×高さ1,675mm。重量は172kg。対向2輪型の車輪移動ロボットだ。5度程度の勾配や点字ブロック程度の段差なら走行が可能。移動ロボット本体の上に、通常のカメラやセンサー類に加えてアースアイズ製の「AIカメラ」を搭載している。
●固定のAI監視カメラと移動ロボットが連携

サイズは幅610mm×奥行き905mm×高さ1,675mm
11月27日には、取材向けのデモが西武新宿駅で行われた。デモは、巡回警備をしている「Perseusbot(ペルセウスボット)」が柱に固定されたAI監視カメラと連携して、気分が悪くなった人を発見し、駅員の持つスマートホンに連絡。駅員が救護するという設定で行われた。
人が救護されたあと、ロボットは巡回警備に復帰する。そのときは、事前に指令されていた通過ポイントへ向かおうとする。
今回の実証実験では、ロボットに加えて3台の固定カメラを導入。組み合わせてシステムとして運用している。実証実験フィールドはおおよそ30m×20m。2本の柱の天井近くにカメラが設置されており、通路を歩く人を監視する。

柱に取り付けられたアースアイズのAI監視カメラで気分が悪くなった人を発見

認識画面。赤い枠が認識結果
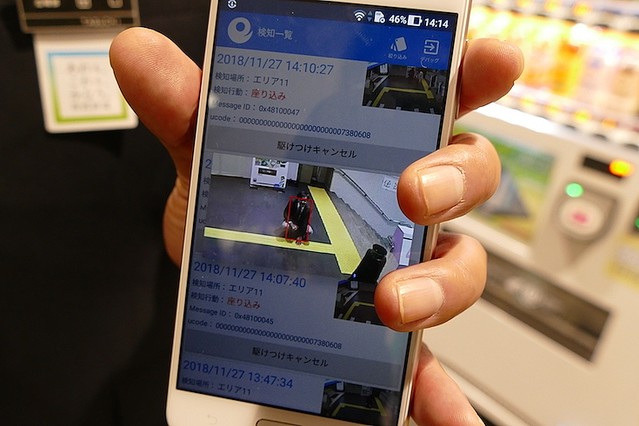
認識結果は駅員の持つスマホにも通知される
1つは2台1組で、それぞれ違う方向を向けられている。カメラの画角は縦60度、水平76度。

2個1組で運用しているカメラも
アースアイズの「AI監視カメラ」は赤外線を光源としたToF(Time-of-Flight)を用いた距離画像カメラで、設定距離は0.7mから10m。不審な動きや音を検知して判別し、RGB画像と距離画像情報を組み合わせてリアルタイムで端末に通知したり警告を発したりして、犯罪を予防抑止することができるという。距離画像センサーを使うことで人同士の距離が近くても個別に区別して体や手の動きを把握することができる。

アースアイズのAI監視カメラ
アースアイズでは万引き防止などのほか、見守りサービスなどに使えるとしている。
●柵なしで実証実験中

日本ユニシス株式会社 公共ビジネスサービス第一本部 次世代公共システム部 第二室 主任 吉越一樹氏
今回のロボットの開発責任者である日本ユニシス株式会社 公共ビジネスサービス第一本部 次世代公共システム部 第二室 主任の吉越一樹氏によれば、通常の実証実験では柵を設けることなく、またより広いエリアでロボットを動かしているという。

通常の実証実験では柵なし、より広いエリアで実証実験中
ロボットが実験を行なっている空間は改札口につながる連絡通路。改札へ向かう人と、改札から出てきた人とでは移動速度が異なる。実験でも、できるだけロボットが人の流れを妨げることがないように移動させているとのことだった。
かつ、カメラを使った認識率を上げるために空間内の2点に監視ポイントを設けた。ロボットに搭載したアースアイズのカメラは移動しながらの状態でも不審な動きを認識することは可能だが、止まった状態で観測したほうが精度が上がるため、そうしているとのことだった。
今回の実証実験は11月30日まで。興味がある方は実際に足を運んでみてはどうだろうか。

実証実験エリア
(森山 和道)
